⚙ LÖSUNGEN

Automatisierung aus einer Hand, von der Zuführung bis zum Pick-and-Place

Rund um die KUAIMA-Spinnenroboter mit flexiblen Zuführeinheiten und Visionssystemen: Ausrichtung von Schüttgut, Hochgeschwindigkeits-Sortierung und Vorbereitung vor dem Kartonieren — durchgängig.

LÖSUNG 01

Zuführsystem für Blistermaschinen

Eine Standardkonfiguration für pharmazeutische Blisterlinien — Zuführung → Ausrichtung → visuelle Positionierung → schnelles Pick-and-Place, vollautomatisch.
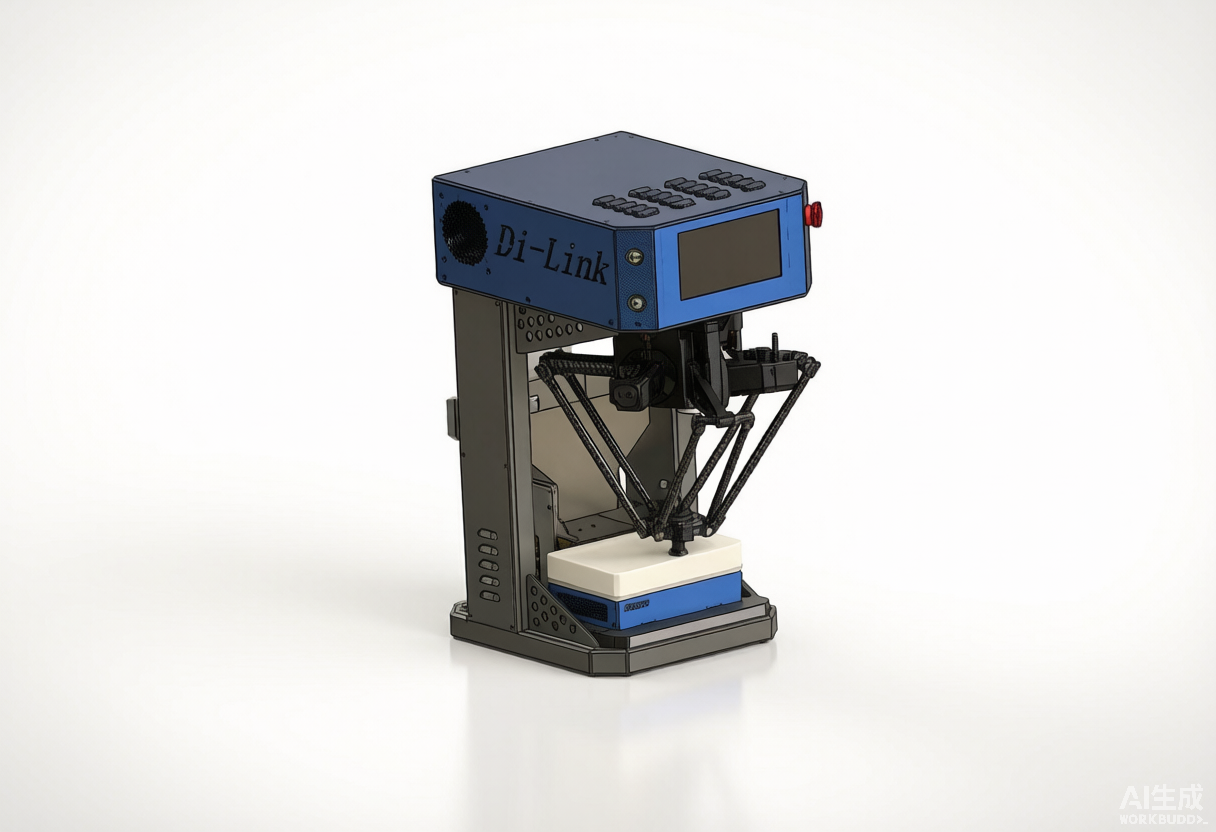
Zuführsystem für Blistermaschinen
2 × KUAIMA-300 Roboter2 × flexible Vibrationsplatten2 × Linearzuführtrichter
1Flexible Vibrationszuführung —— Die Platten verarbeiten mehrere Plattendtypen und Zubehörteile — Wechsel ohne mechanische Umbauten, Rezeptwechsel per Knopfdruck.
2Puffer durch Lineartrichter —— Ein großer Puffer glättet den Materialfluss und sichert lückenlose Zuführung.
3Visionsgestütztes Pick-and-Place —— Kameras erfassen die Teileorientierung inline; die Roboter greifen und setzen taktsynchron präzise ab.
4Synchronisation beider Roboter —— Beide KUAIMA-300 sind mit dem Takt der Verpackungsmaschine gekoppelt — für maximale Linieneffizienz.
LÖSUNG 02

Flexible Schüttgutzuführung

Für Linien mit hoher Variantenvielfalt und kleinen Stückzahlen in Elektronik und Präzisionsmetall: Einfüllen → Vibrationsausrichtung → Ordnen durch den Roboter.

📦

Einfüllen und los

Laden Sie eine ganze Kiste ungeordneter Teile — die Vibrationsplatte verteilt und richtet sie automatisch aus, ohne manuelles Setzen.

🔄

Kein Werkzeugwechsel

Ein Produktwechsel erfordert nur ein anderes Vibrationsrezept — Umrüstung in Minuten.

🤝

Offene Integration

Kommuniziert ohne Zusatzaufwand mit Ihrem MES / Linien-SPS.

LÖSUNG 03

Sortieren großer Teile auf breiten Linien

Für große Werkstücke auf breiten Förderern: ein KUAIMA-600 deckt die gesamte Spannweite ab — weniger Einheiten, einfacheres Layout.

📏

Große Spannweite Φ600

Eine Einheit deckt 600 mm Durchmesser ab; breite Linien benötigen keine zusammengeschalteten Roboter mehr, die Synchronisation wird einfacher.

🏋️

Handling schwerer Teile

Greifer und Gestelle werden nach Werkstückgewicht gewählt und balancieren Steifigkeit und Taktzeit.

⚙️

Liniensynchronisation

Taktkopplung mit der Hostmaschine, einschließlich Ordnen vor dem Verpacken und Palettieren.

PROZESS

Projektumsetzung

1️⃣

Anforderungsanalyse

Teileanalyse, Bewertung von Taktzeit und Stellfläche, Modellempfehlung.

2️⃣

Mustertests

Wir messen Greiferfolg und Taktzeit an Ihren echten Teilen — Entscheidungen auf Datenbasis.

3️⃣

Lösungskonzept

3D-Layout und Schnittstellendesign zur Linie, mit technischer Vereinbarung und Angebot.

4️⃣

Lieferung und Inbetriebnahme

Lieferung, Montage und Inbetriebnahme vor Ort, Bedienerschulung und After-Sales-Service.

Senden Sie uns Ihre Teile — wir testen sie

Kostenlose Mustertests mit Bericht zu Taktzeit und Greiferfolg.